Российский шестиосевой робот готов к 3D-биопечати в медицине
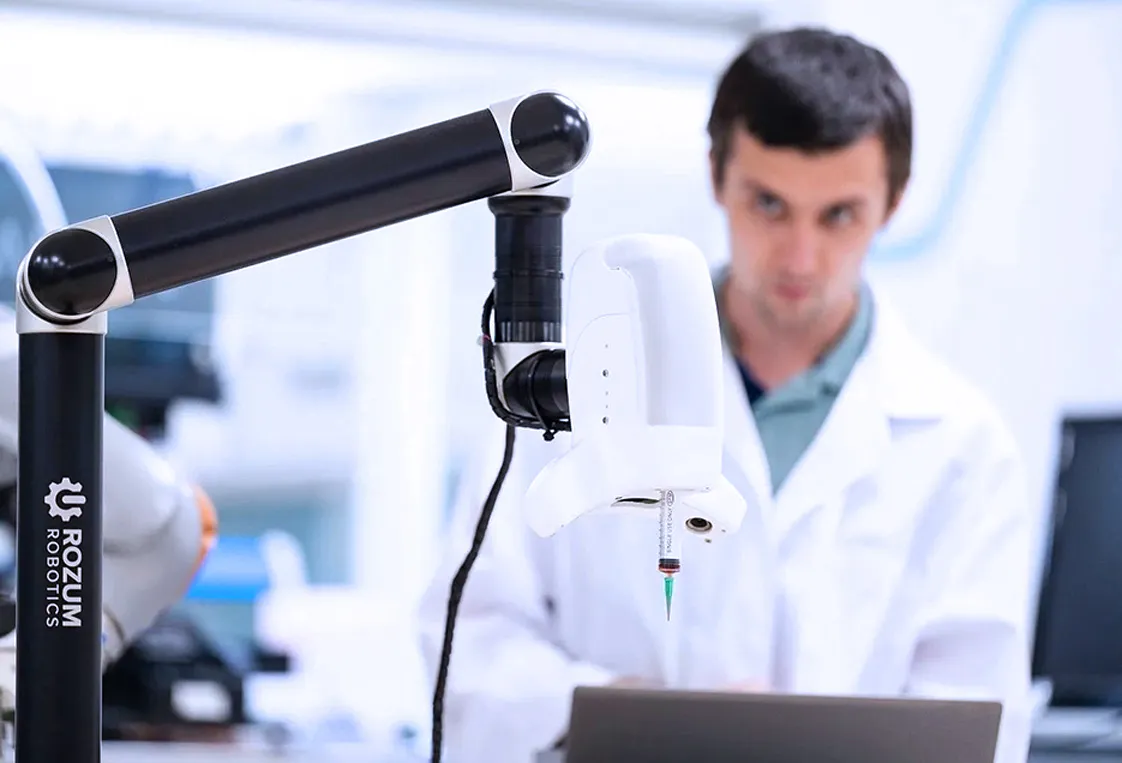
Будущее всё ближе. Российский комплекс 3D-биопечати на отечественном коллаборативном роботе (коботе) DOKA RC5 адаптируется к геометрии повреждения ткани человека: сканирует, моделирует и послойно наносит гидрогель с клетками пациента. Внедрение таких технологий позволяет ускорить регенерацию после серьезных повреждений кожи пациентов. Звучит как фантастика, но уже есть рабочий образец. Рассказываем детали:
Новый отечественный автоматизированный комплекс для 3D-биопечати построен на базе российского коллаборативного робота DOKA RC5 — шестиосевого манипулятора производства компании РОБОПРО с номинальной грузоподъёмностью 5 кг (максимальной 6 кг), рабочим радиусом 915 мм и повторяемостью позиционирования ±0,05 мм. Максимальная скорость центрального схвата достигает 2 м/с, масса робота составляет 27 кг, степень защиты — IP54, программное обеспечение — российская графическая интегрированная платформа «Пульс» с API на Python. Как и все коботы, DOKA RC5 предназначен для совместной работы с человеком без разделительных ограждений. Это серийный отечественный робот, который уже используется в разных отраслях, и очередной реализованный на нем проект связан с медициной — 3D-биопечать тканей.
Как сообщают разработчики, главное отличие их комплекса от систем, работающих по заранее заданному шаблону, — адаптивный цикл, включающий сканирование дефекта, построение трёхмерной модели повреждения и послойное нанесение гидрогелевой композиции с живыми клетками, повторяющее сложный рельеф поверхности. Именно сканирование и реконструкция геометрии позволяют системе «видеть» конкретное повреждение на теле человека и выстраивать траекторию печати под индивидуальные особенности пациента, а не воспроизводить фиксированный контур.
В качестве биоматериала используется гидрогель с добавлением клеток пациента и факторов роста. Целевые области применения такого технологического решения — восстановление обширных повреждений кожи и мягких тканей у взрослых и детей, пострадавших при чрезвычайных ситуациях или в зоне боевых действий.
В мире существуют еще три похожих разработки с использованием аналогичных решений.
Во-первых, это еще один российский проект — на базе иностранного робота KUKA, информация о котором впервые появилась в 2023 году. Он представляет собой коммерческий артикулированный коллаборативный in-situ 3D-биопринтер, разработанный для лечения полнослойных ран кожи. Система создана исследователями из НИТУ МИСИС, Сеченовского университета и компании 3D Bioprinting Solutions. Испытания подтвердили эффективность на лабораторных животных, при этом на момент публикации коммерческие in-situ биопринтеры на рынке отсутствовали.
Американский проект INSIGHT (INtelligent in situ printing Guided by Eye-in-Hand robot Technology) под руководством Гарвардской медицинской школы объединяет камеру глубины с 6-осевым роботизированным манипулятором для печати на ранах в реальном времени. Система прошла доклиническую проверку in vivo на модели диабетических ран у мышей и позиционируется для экстренной помощи при травмах. О внедрении пока нет данных.
Французский проект из LIRMM (Университет Монпелье, CNRS) представляет собой метод нежёсткой компенсации движения с использованием RGB-D камеры и лазерного дальномера. Разработка, финансируемая Министерством обороны Франции, пока находится на стадии лабораторного прототипа — метод испытан на движущейся силиконовой платформе с ошибкой покрытия раны менее 1%.
Кстати, а вы знали, что на «Сделано у нас» статьи публикуют посетители, такие же как и вы? И никакой премодерации, согласований и разрешений! Любой может добавить новость. А лучшие попадут в наш Телеграм @sdelanounas_ru. Подробнее о том как работает наш сайт здесь👈
Другие публикации по теме
- Инженеры ООО «Русский Робот» спроектировали сложные планет...оботов» по чертежам уже запустили редукторы в производство.
- При создании РОИН А80 компанией ИНТЕХРОС был полностью пересмотрен подход к...х и узких пространствах: тоннелях, узких коридорах и конвертерах.
- РОИН Р700М разработан Воронежской компанией «ИНТЕХРОС» для дист...оты в условиях, где возможны радиационные факторы (свыше 60 Грэй/час).

Поделись позитивом в своих соцсетях
Комментарии 5